Aplicación de mapa de profundidad con cámara 2D
El Reto y la Solución
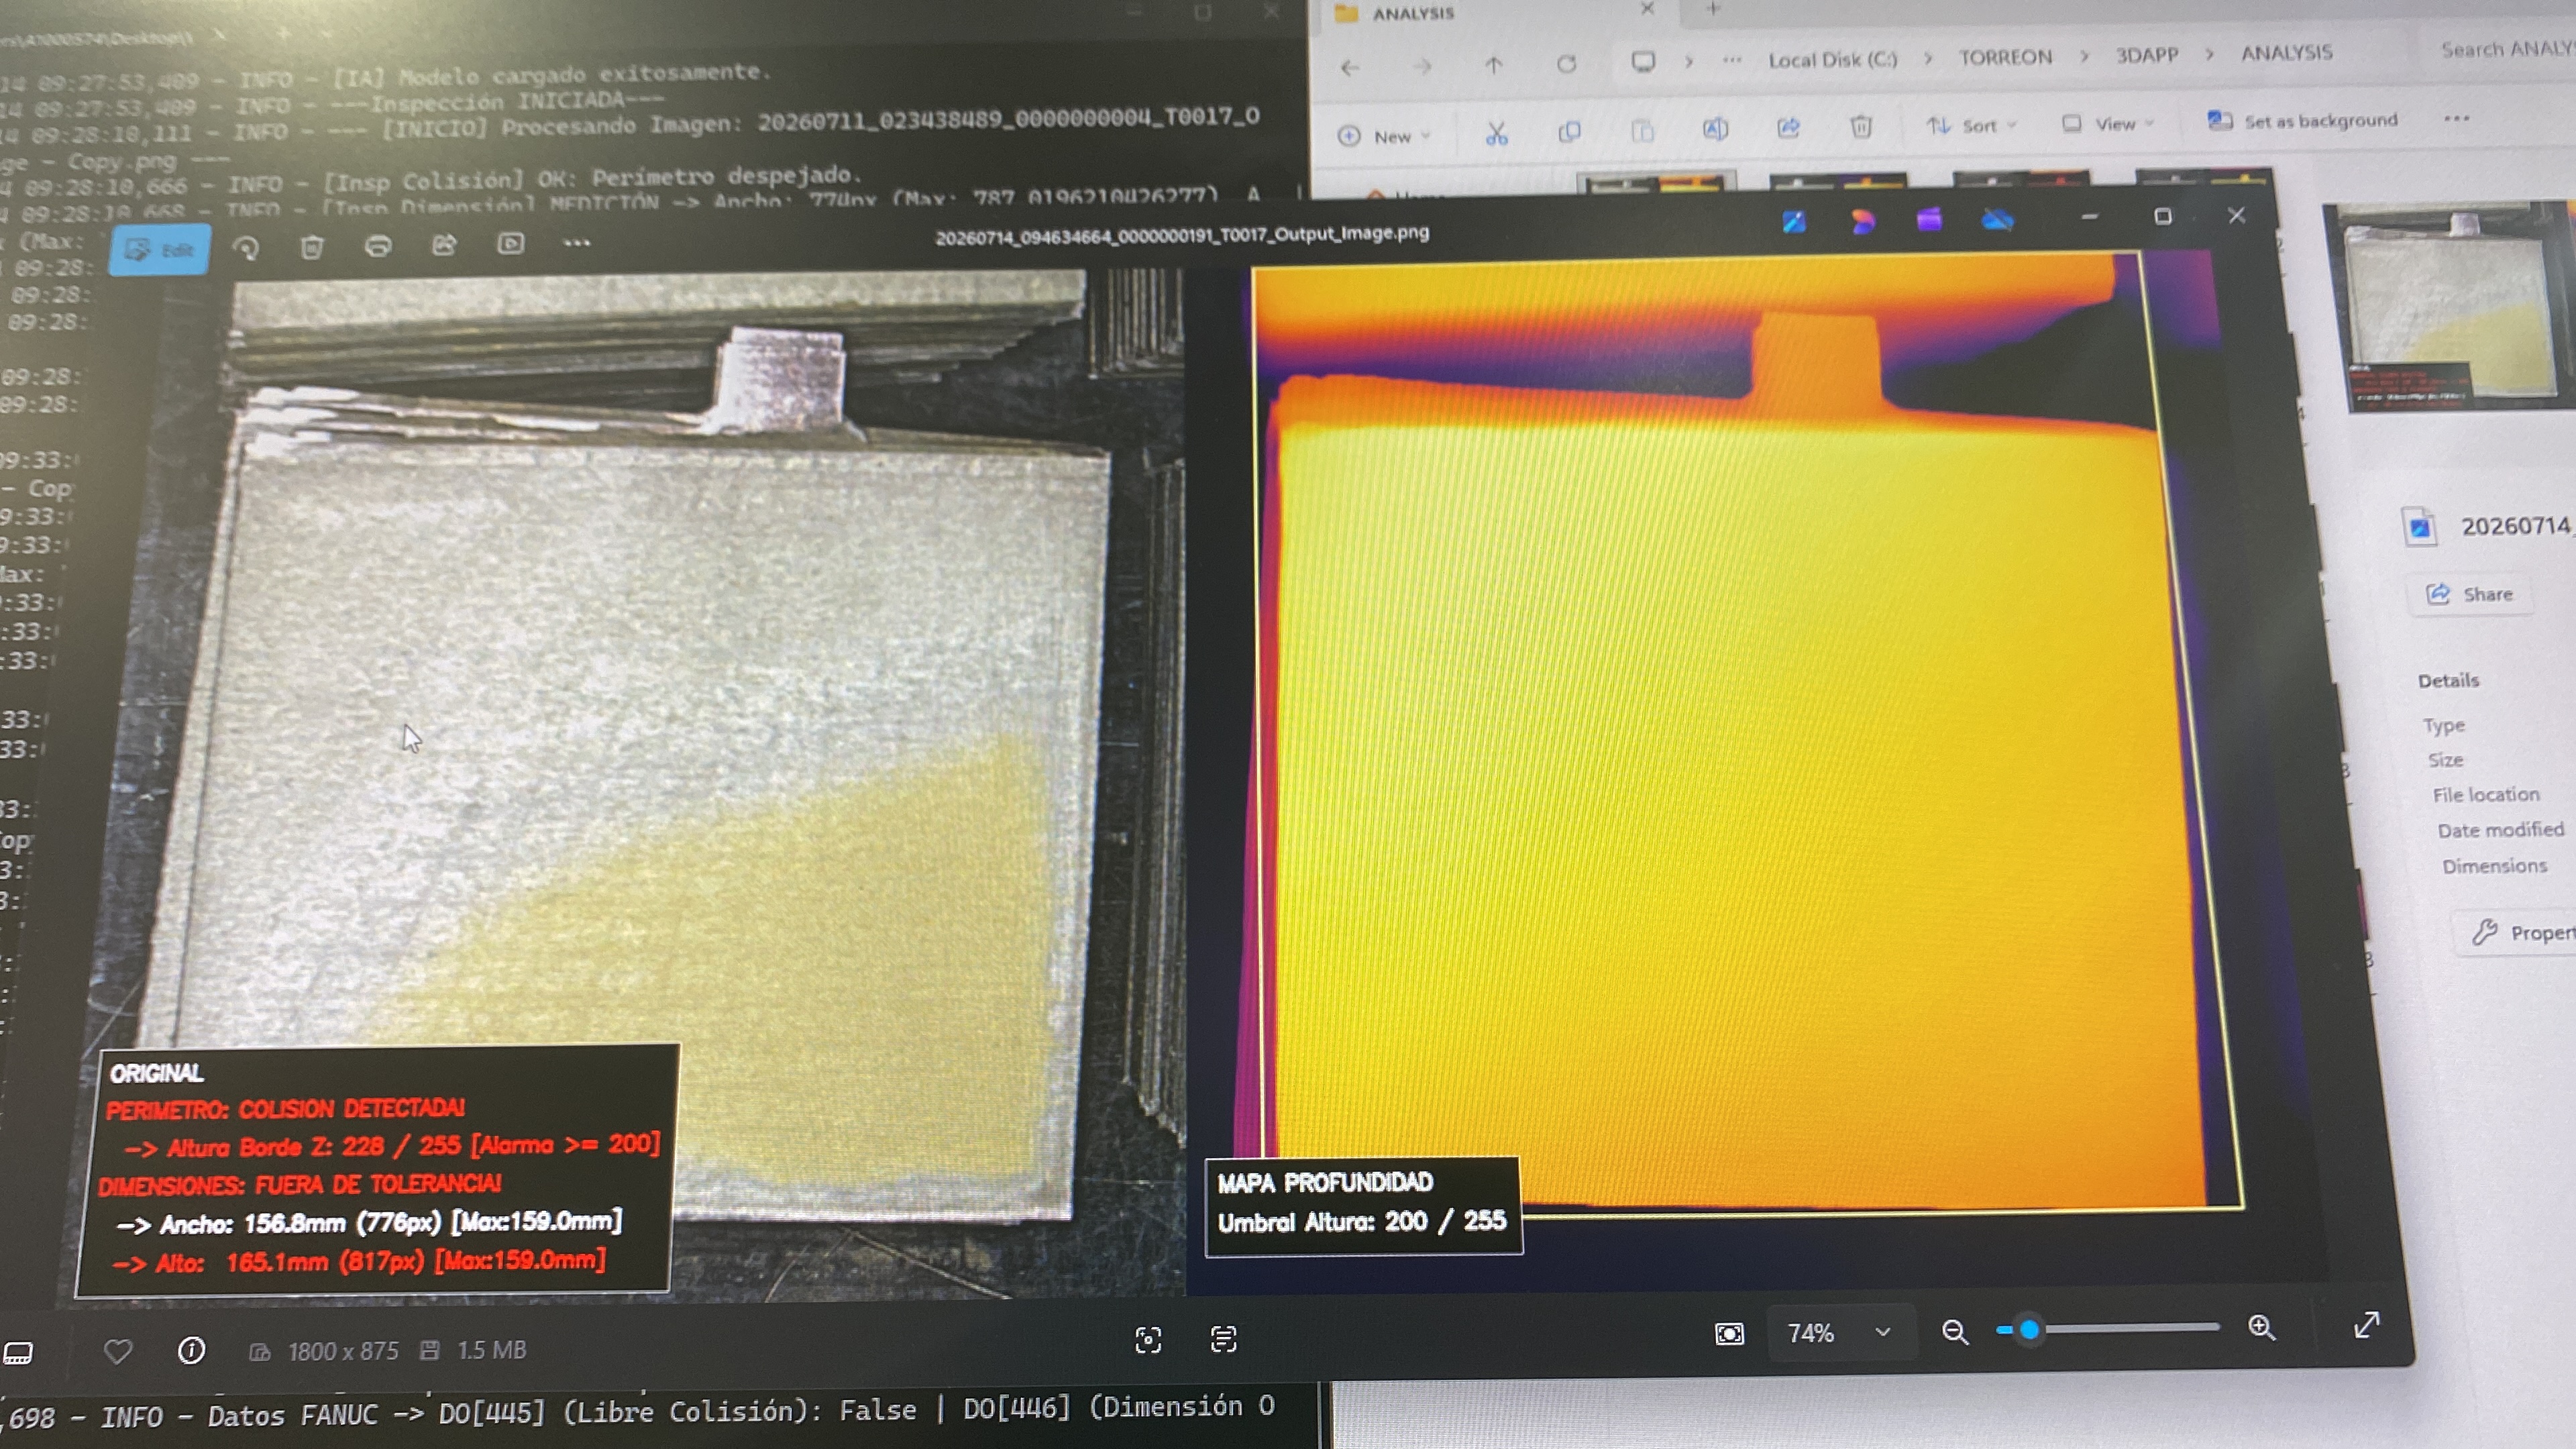
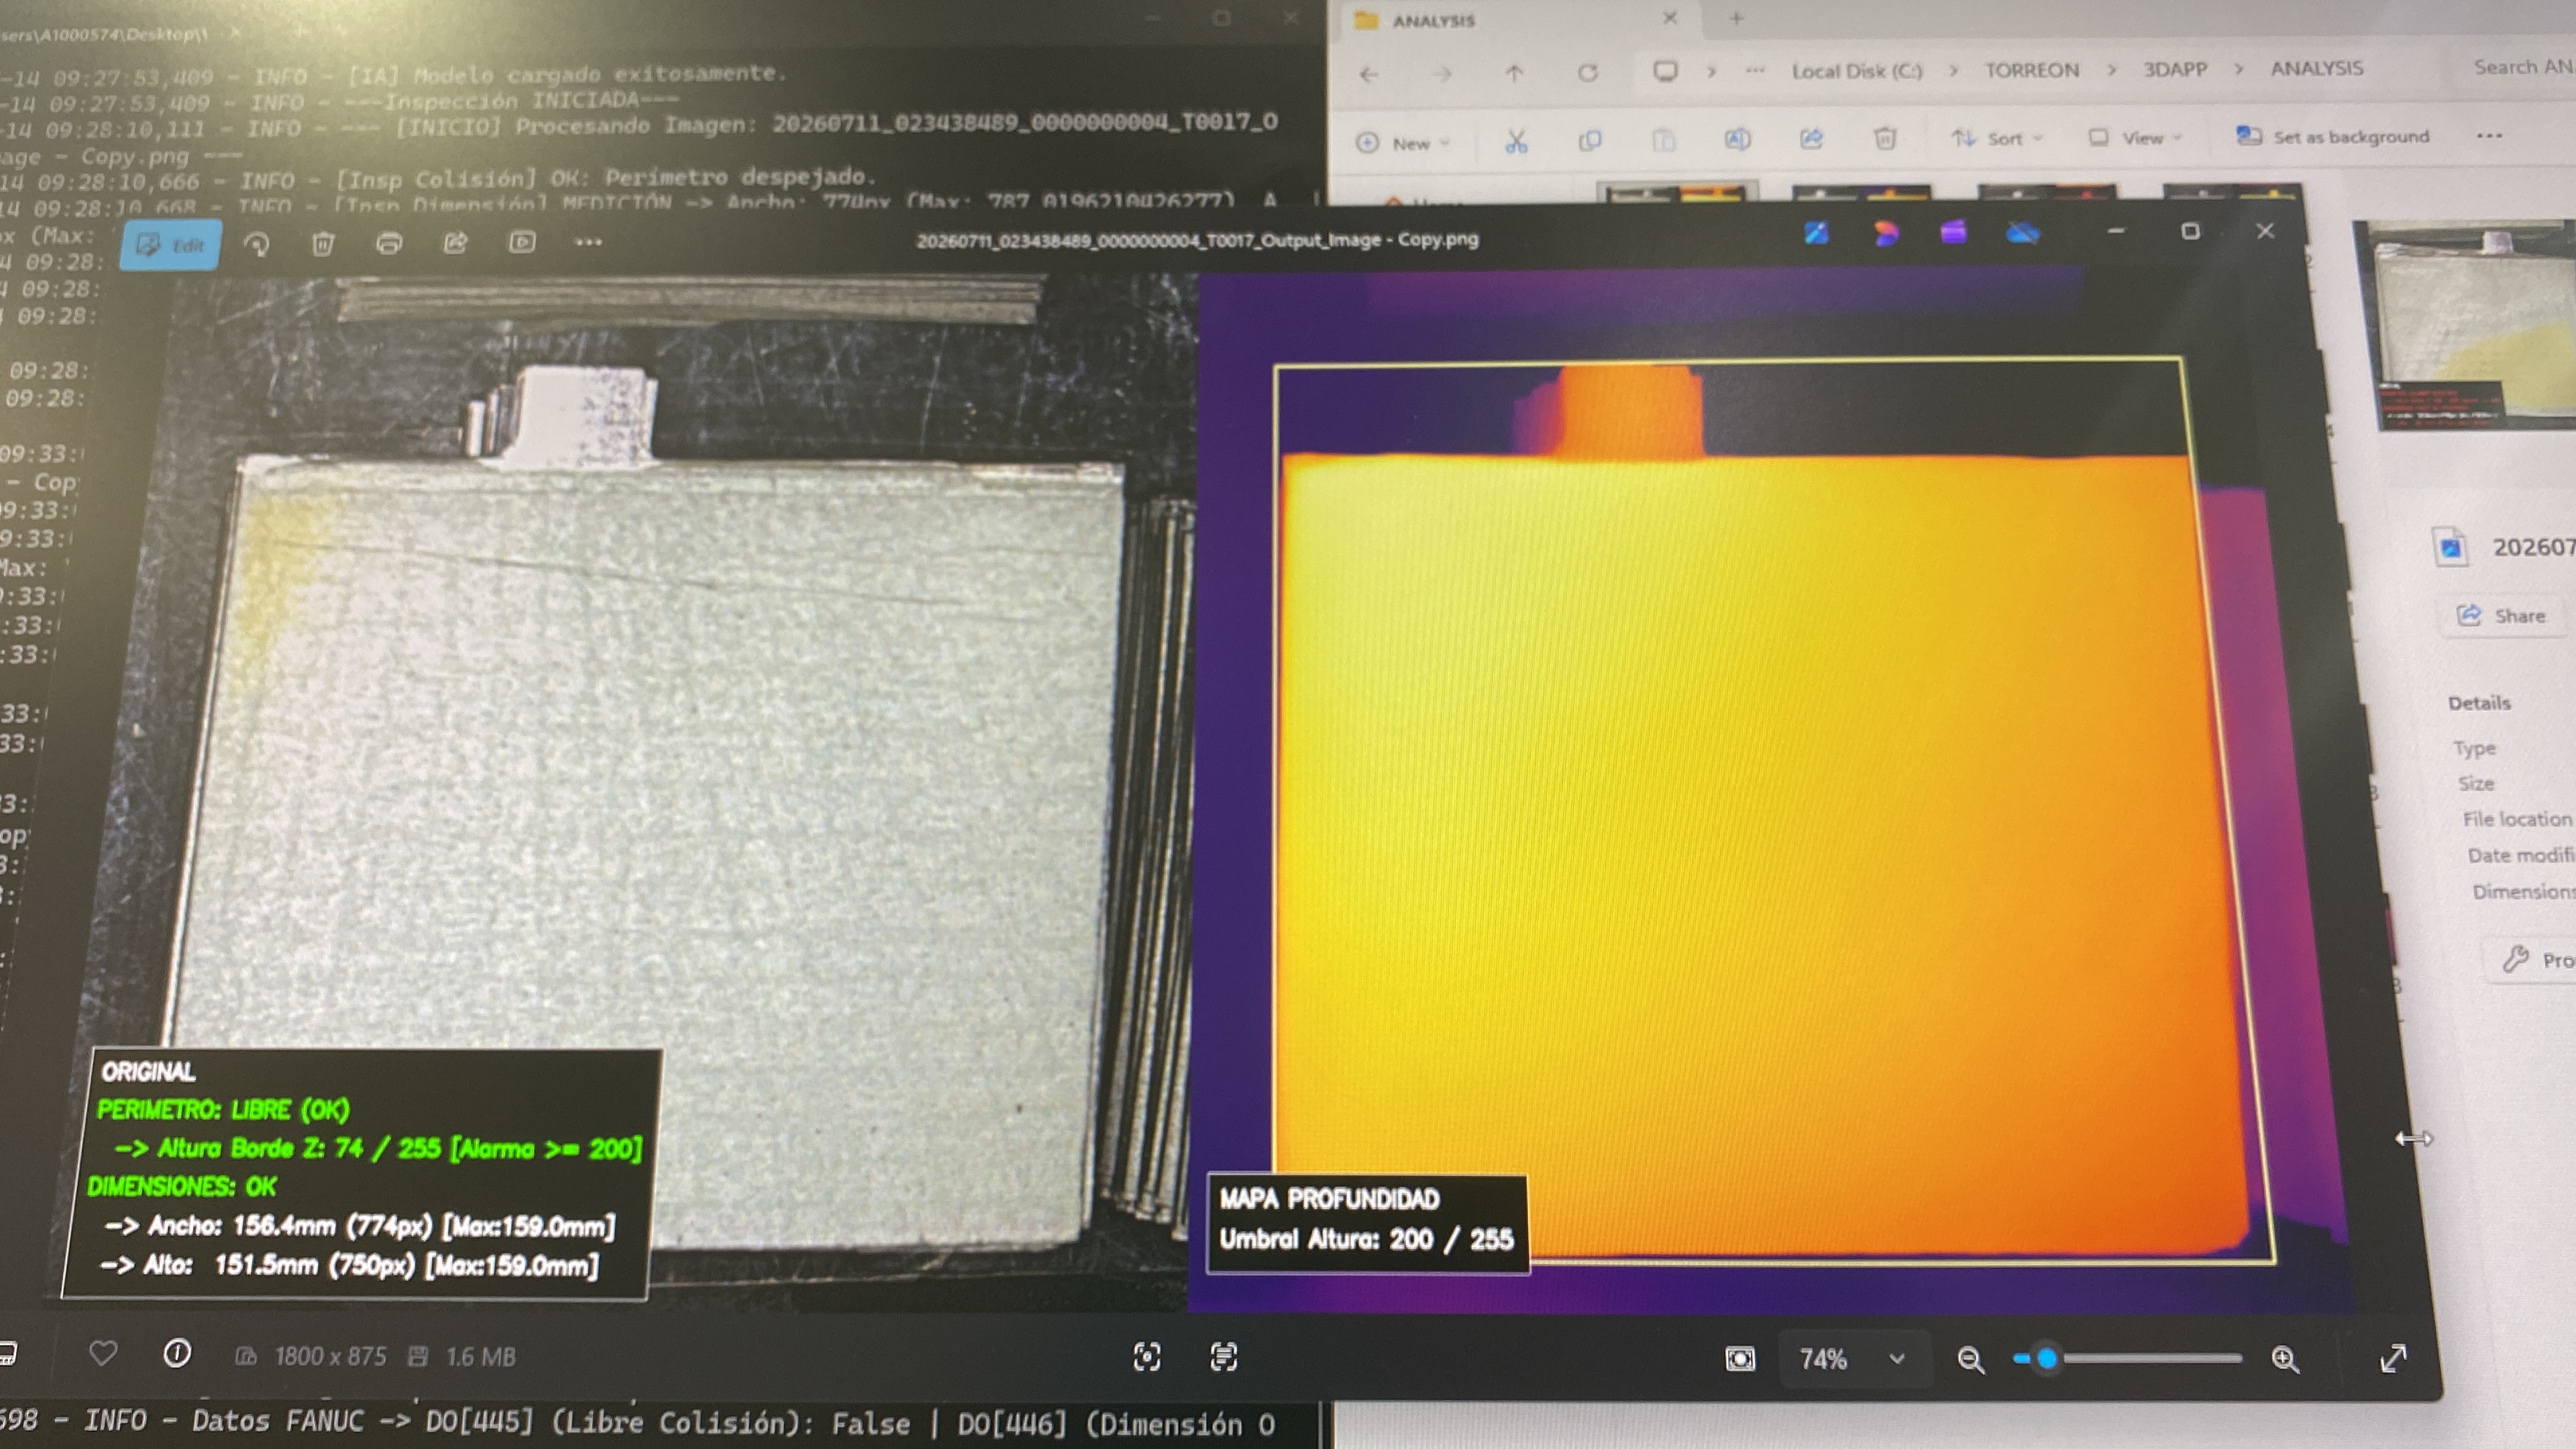
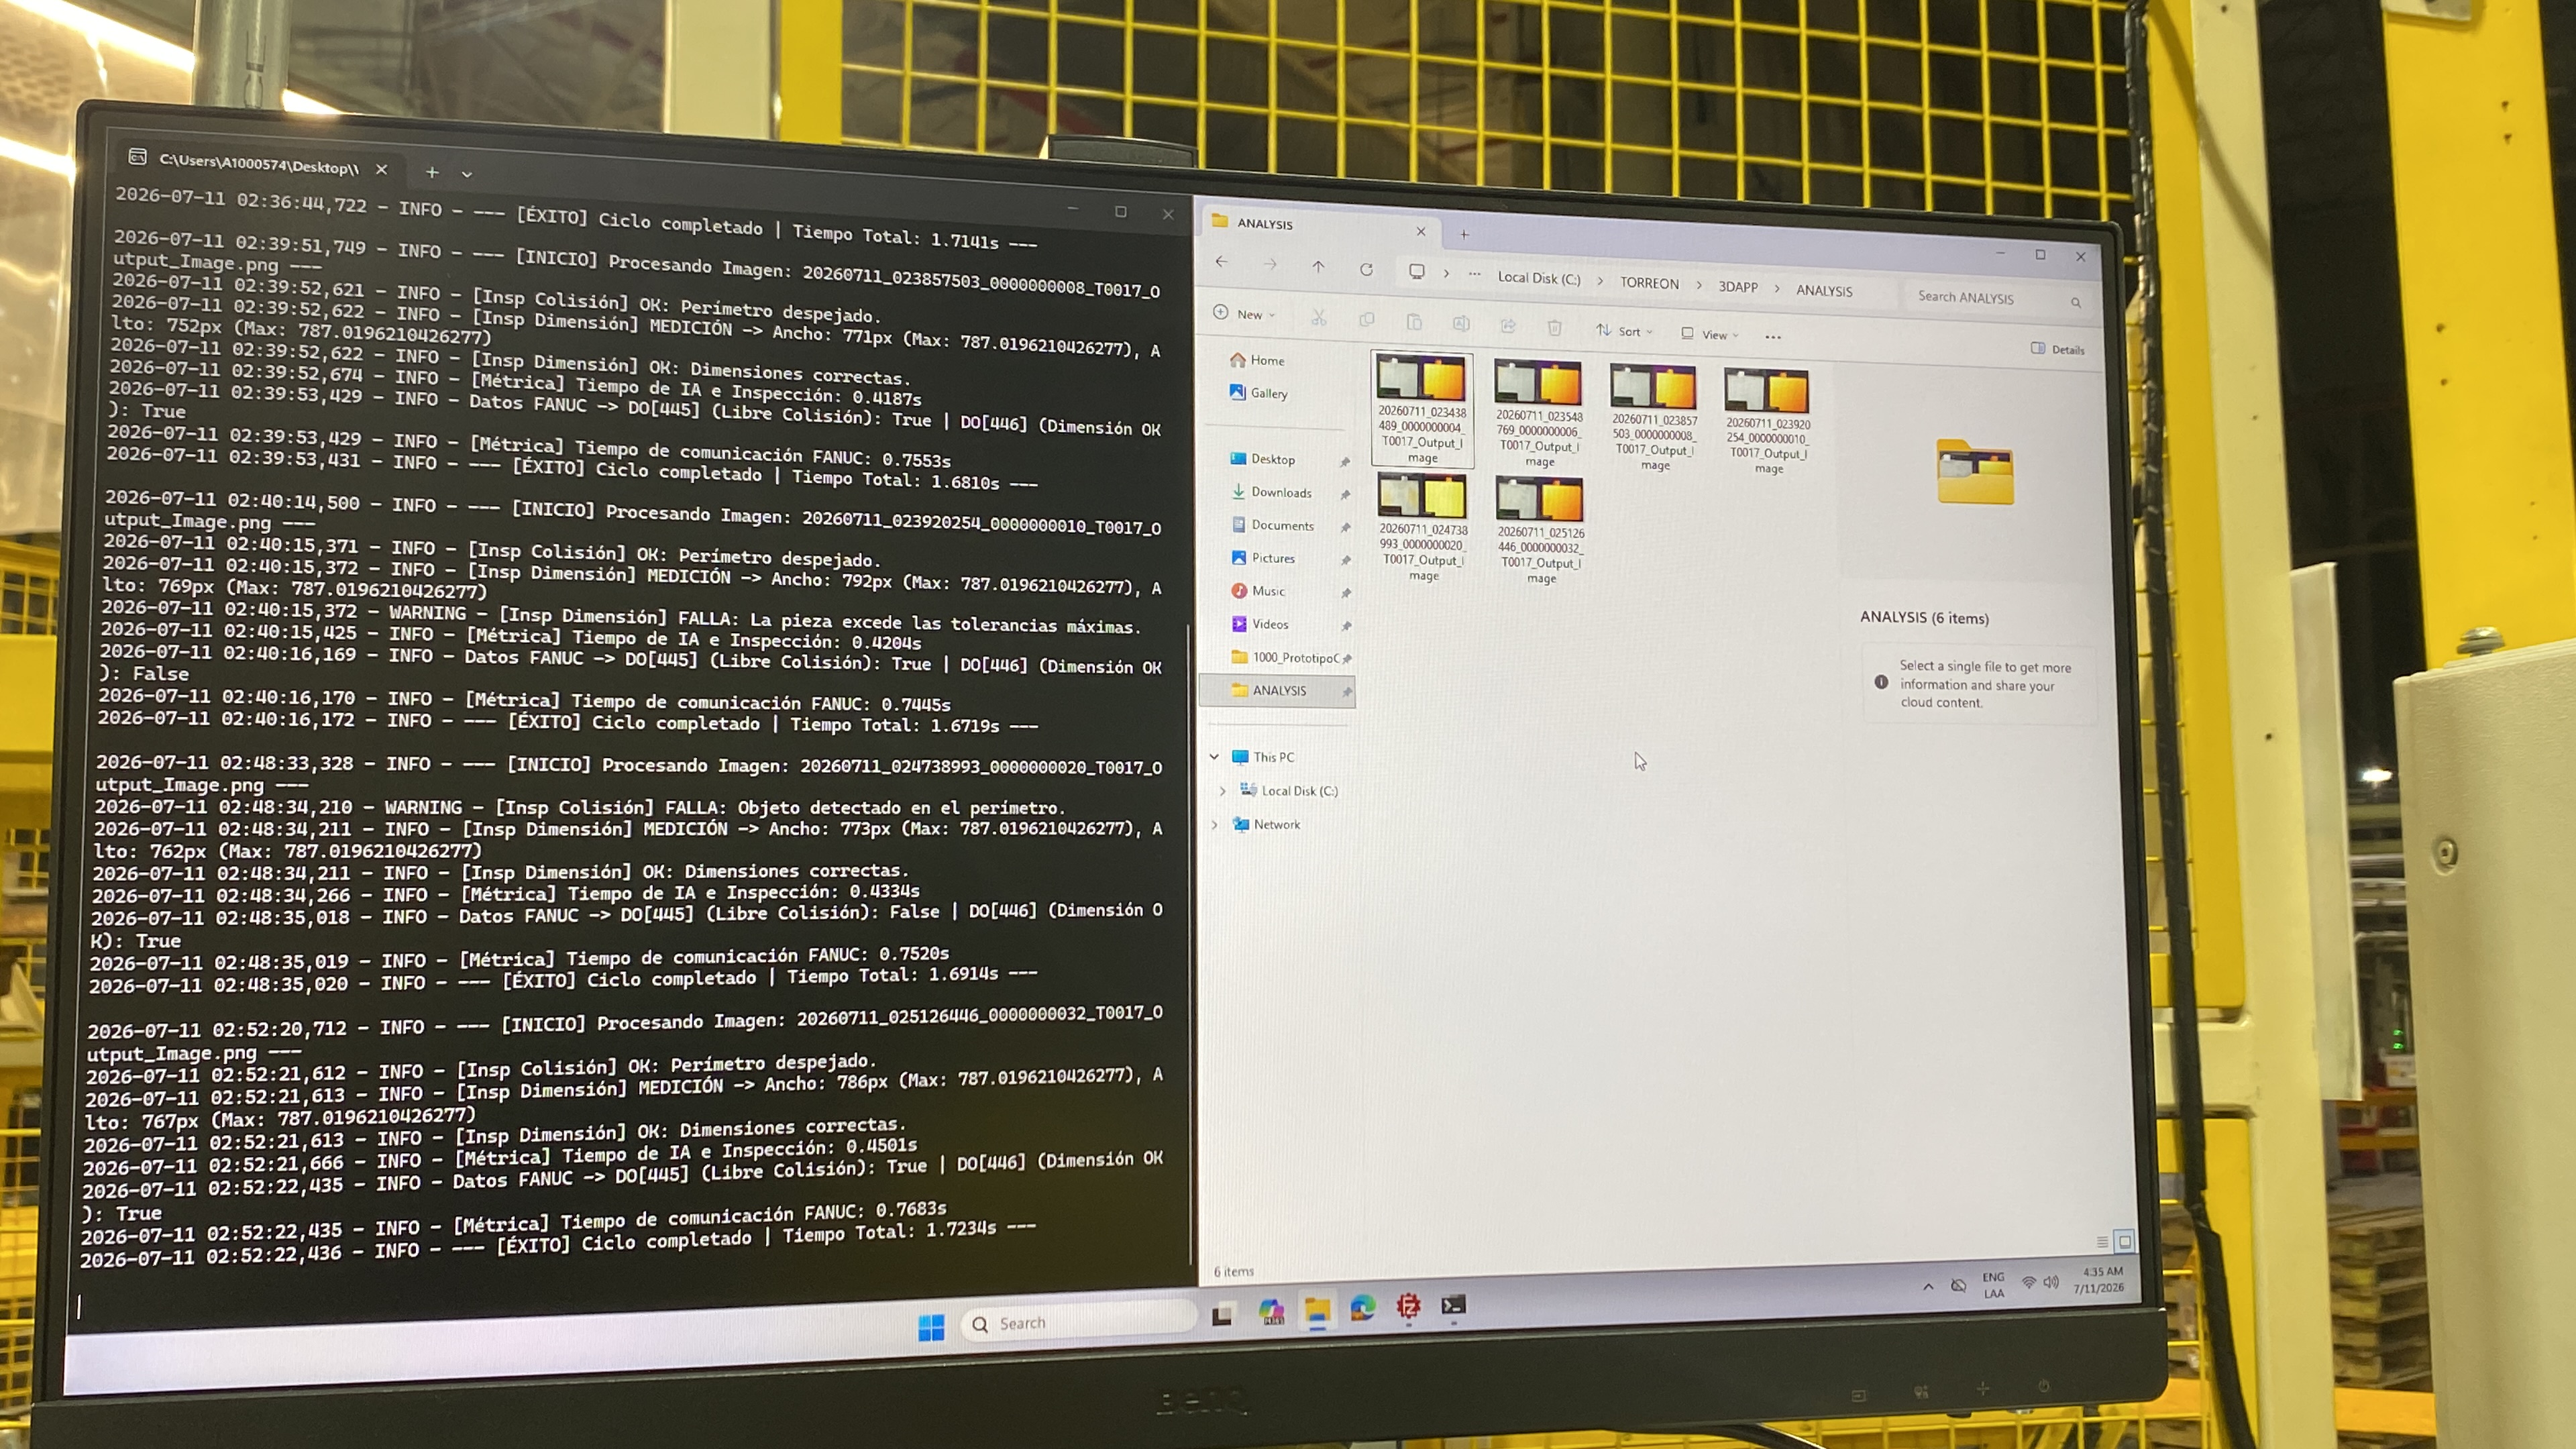
Desarrollo de una arquitectura de software en Python utilizando OpenCV y el modelo DeepAnythingV2 para transformar imágenes 2D estándar en mapas de profundidad (2.5D). El sistema se comunica a través de un servidor FTP para recibir imágenes del entorno de trabajo y ejecutar algoritmos de visión espacial, enviando señales al robot para poder realizar el pick. Esta solución permite analizar la profundidad geométrica en tiempo real, garantizando trayectorias seguras y completamente libres de colisión para el gripper del brazo robótico durante la manipulación de piezas. Esta aplicación cuenta con comunicación constante con plc para monitorear su estado y con configuración para que siempre este corriendo aunque la cierren y se inicie automatico cada encendido
Demostración Visual