Sistema de visión Keyence para insepcción y manipulación
El Reto y la Solución
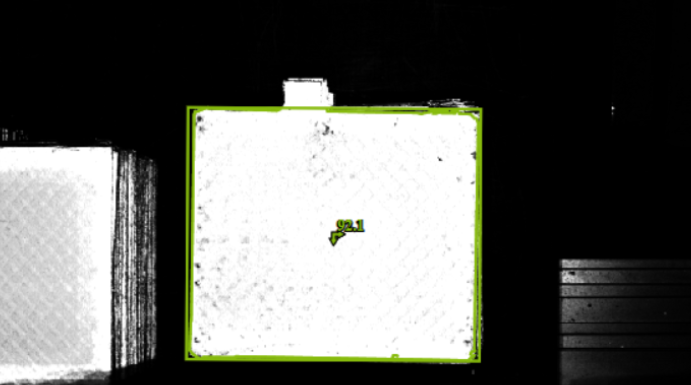
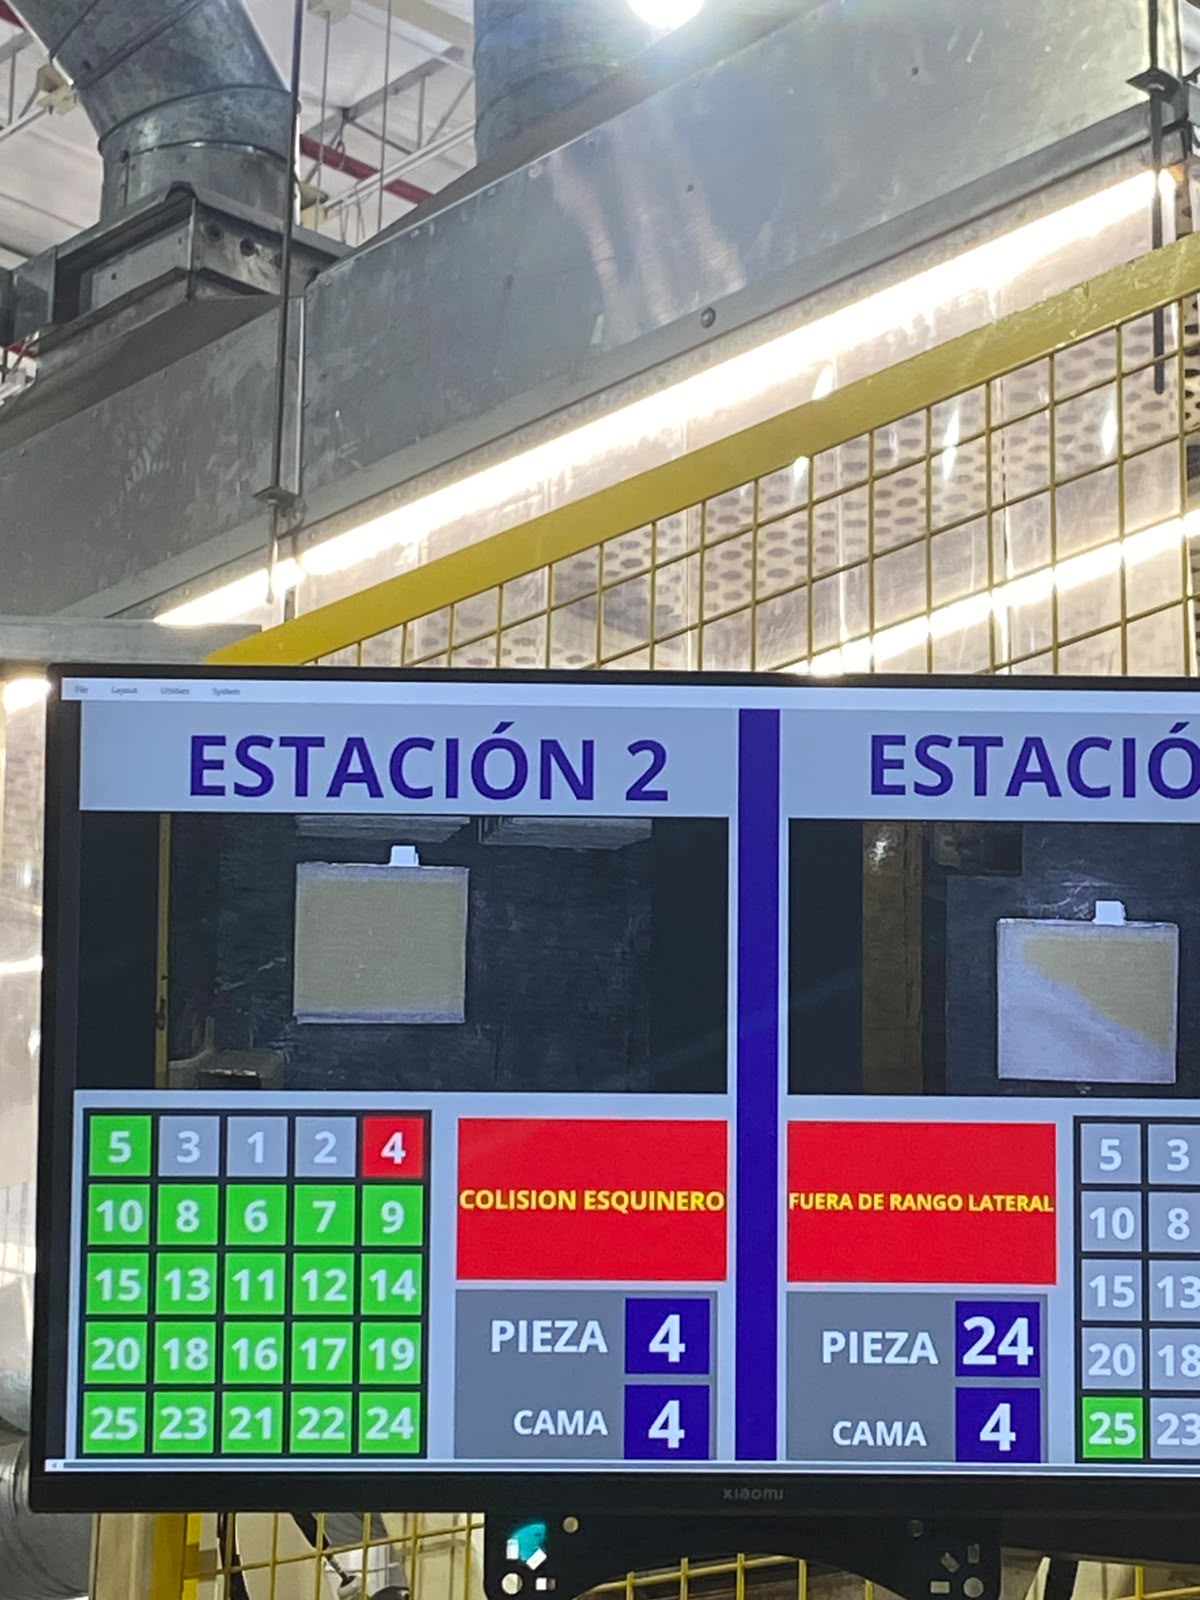
Integración y programación de un sistema de visión industrial Keyence mediante VS Creator. El reto principal consistió en desarrollar la lógica visual para la detección precisa y el análisis de stacks de placas de plomo. Mediante protocolos de comunicación TCP/IP, el sistema procesa la imagen, calcula los desfases y transmite coordenadas dinámicas (X, Y, Theta) junto con señales de Pick & Place al controlador del robot.
Demostración Visual