Vehículo RC Autónomo (Ackermann)
El Reto y la Solución
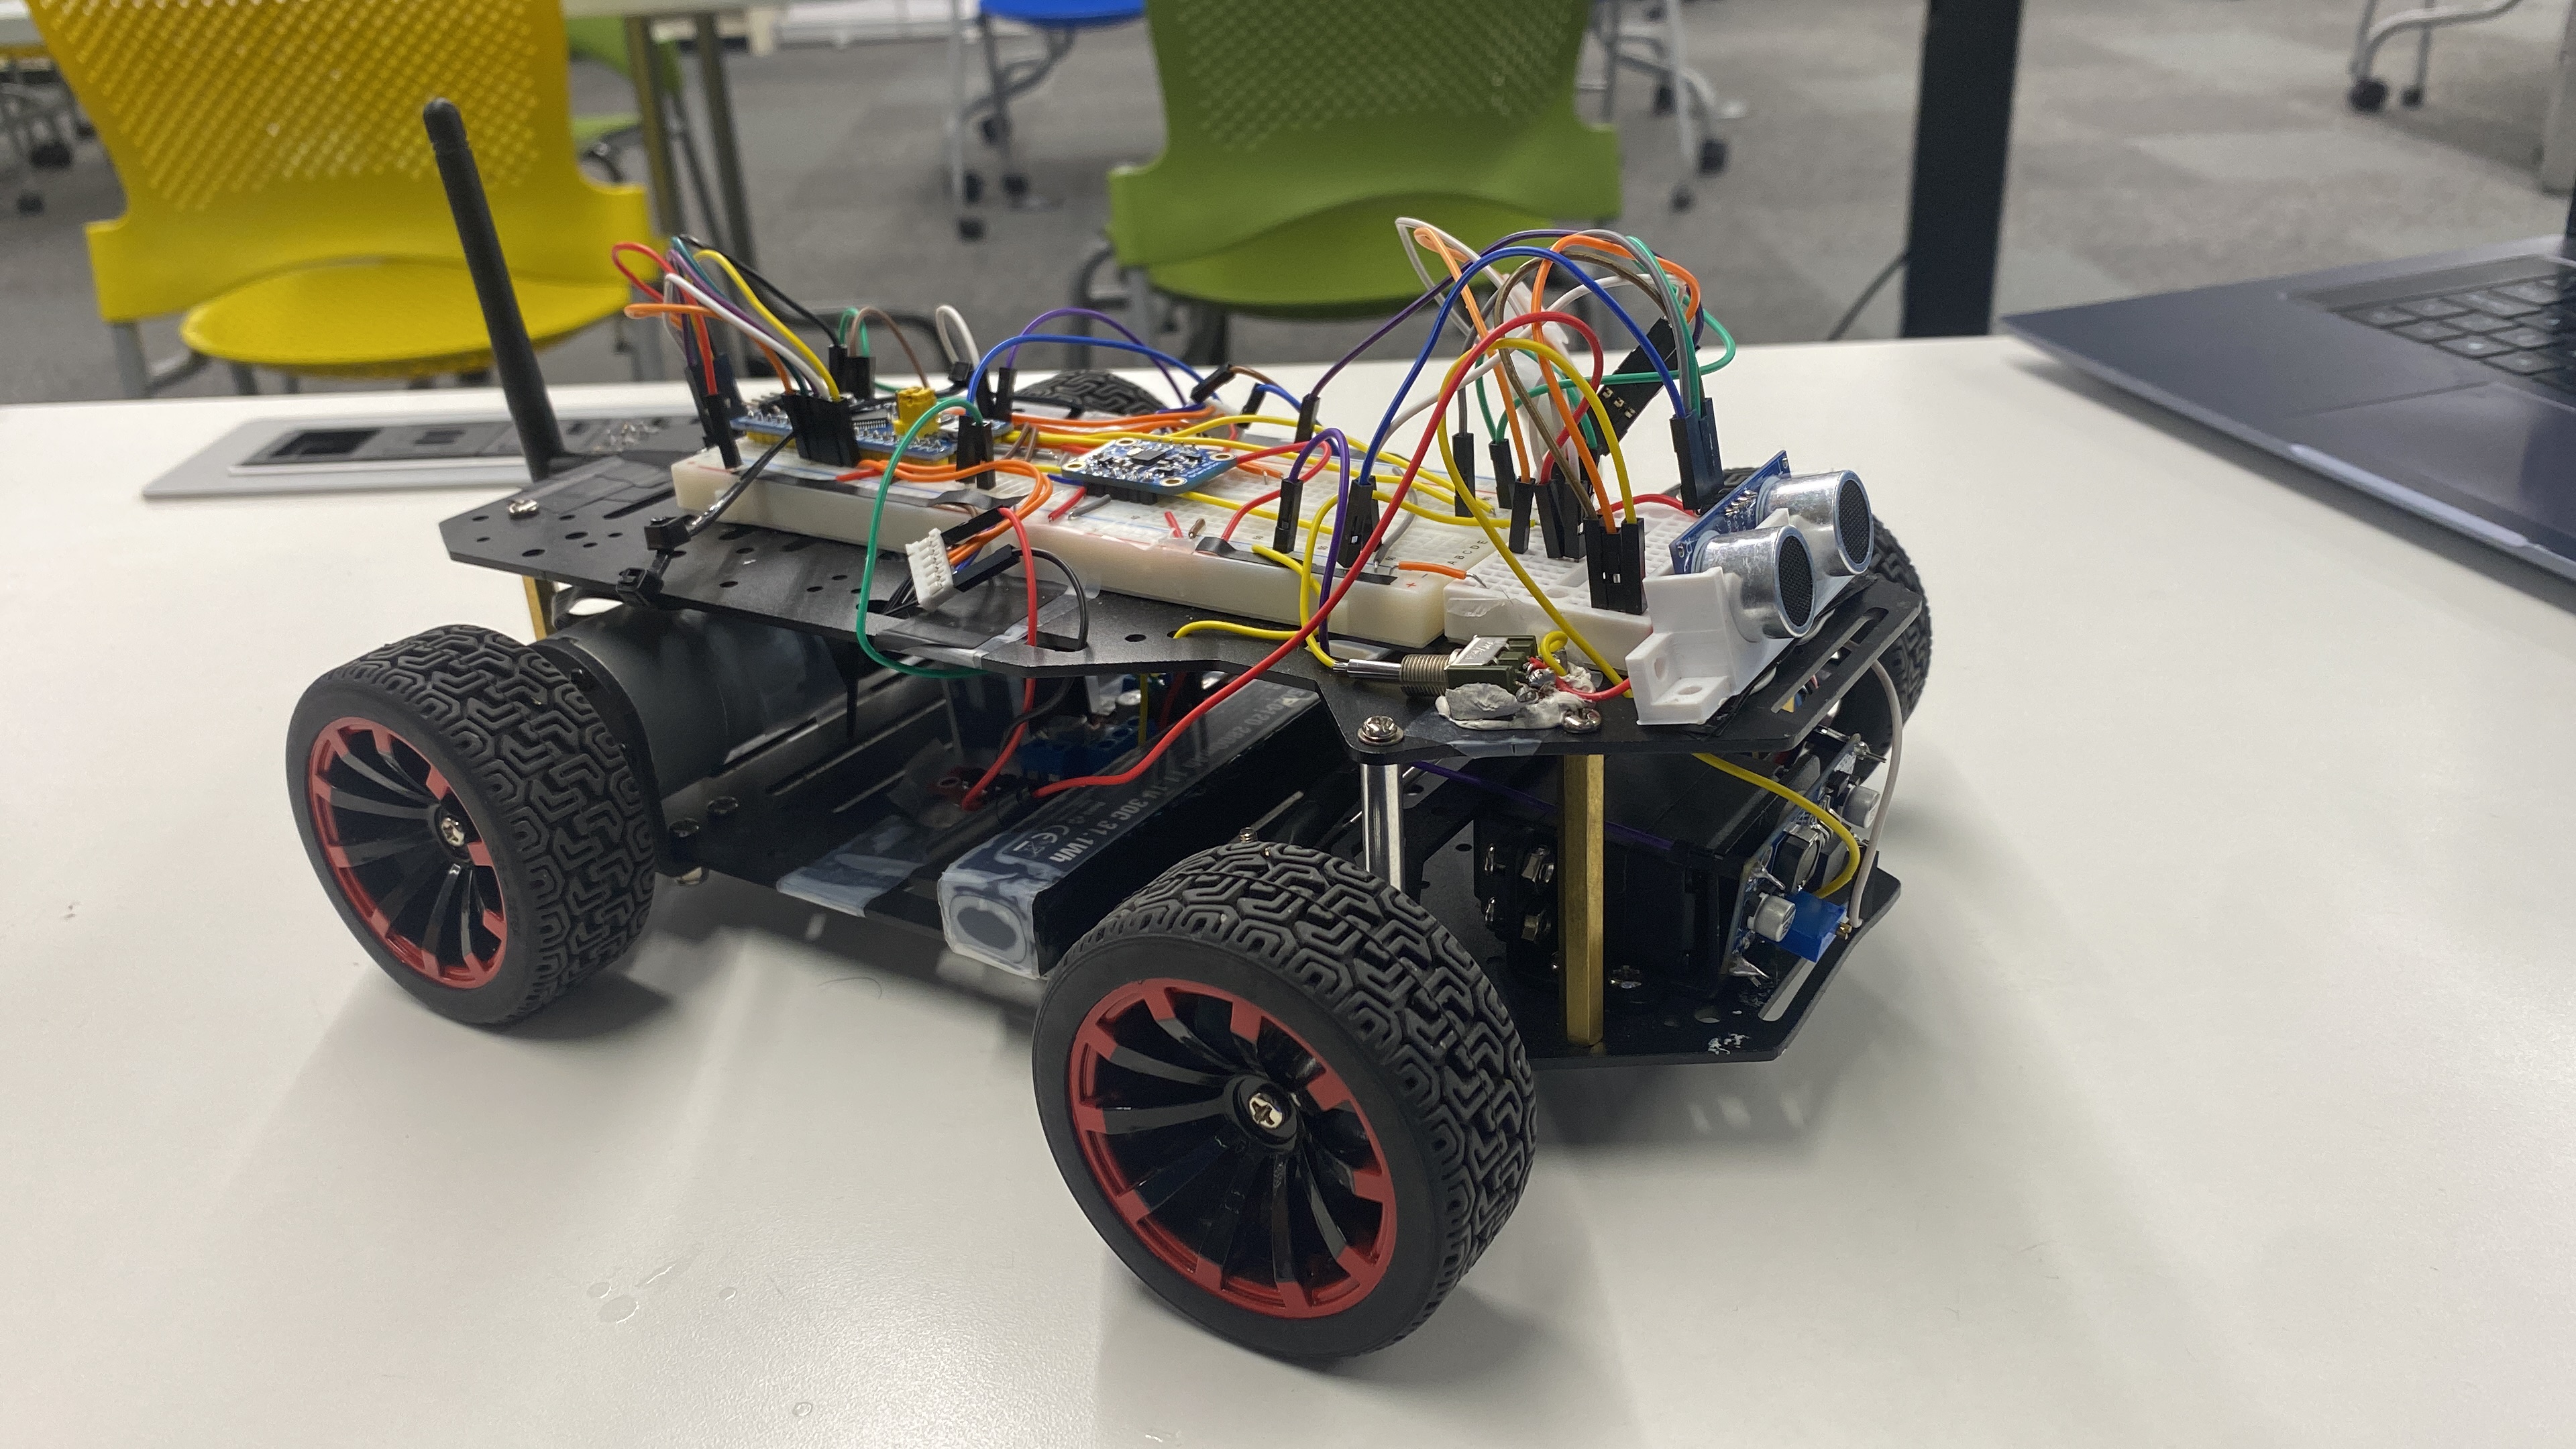
Diseño y desarrollo integral de un prototipo de vehículo autónomo con dirección Ackermann controlado por un microcontrolador STM32 BluePill. El sistema requirió la integración de radio inalámbrica, lectura de encoders y calibración de un IMU para lograr la navegación exitosa de una ruta externa. Se hizo toma de datos, simuló e implementó un control PID discreto.
Demostración Visual
Documentación Técnica
Reporte.